Mit dem Projekt AmiGo erprobt PostAuto in der Ostschweiz einen automatisierten On-Demand-Dienst. Die Kleinbusse sollen vor allem dann fahren, wenn auf regulären Linien wenig Nachfrage besteht: in Randzeiten, nachts und als Zubringer zu stärker frequentierten Bus- und Bahnlinien. AWS liefert dafür Cloud- und IoT-Infrastruktur.
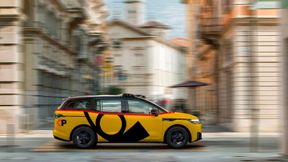
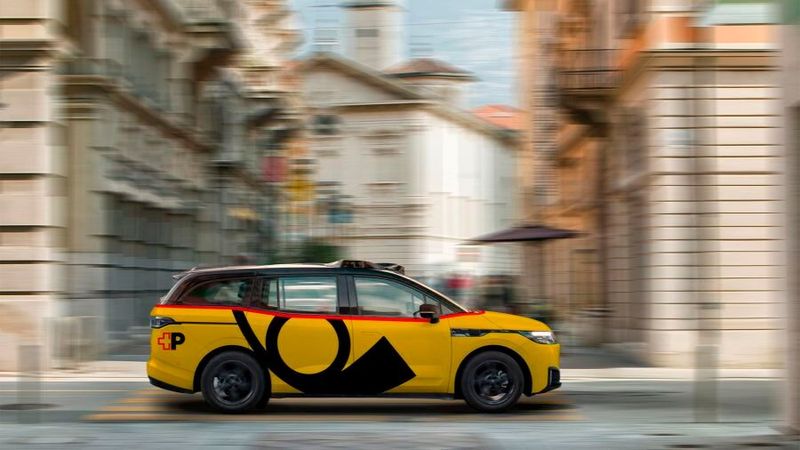
Prototypische Visualisierung eines „AmiGo“-Fahrzeugs, das im kommenden Jahr das Angebot im öffentlichen Nahverkehr in der Ostschweiz ergänzen soll.
(Bild: PostAuto AG)
Ergänzung zum bestehenden Liniennetz
Die PostAuto AG beobachtet seit Jahren, dass die Nachfrage nach öffentlichem Nahverkehr zwar wächst, sich die Kundengruppe aber nur noch schwer erweitern lässt. Besonders in ländlichen Regionen bleibt das Auto oft die bevorzugte Option. Gleichzeitig prüfen die Kantone regelmäßig, welche Buslinien aufgrund ihrer Auslastung ausgebaut, reduziert oder eingestellt werden sollen.
AmiGo soll hier eine Lücke schließen. Der Dienst ist als On-Demand-Angebot konzipiert: Fahrgäste bestellen ein Fahrzeug über eine App. Das Fahrzeug fährt nicht nach einem starren Fahrplan, sondern bündelt und koordiniert Fahrtanfragen. Es soll die bestehende Mobilität ergänzen, insbesondere zu Zeiten mit geringer Auslastung des regulären Nahverkehrs. Aktuell umfasst das Projekt zehn Fahrzeuge. Die Flotte soll in der Ostschweiz auf bis zu 25 Fahrzeuge wachsen. Beteiligt sind mehrere Partner, darunter die vier Kantone, in denen der Dienst eingesetzt wird, der Touring Club Schweiz (TCS), Sunrise und AWS Schweiz.
Zum Einsatz kommen elektrische Fahrzeuge des Typs RT6 des chinesischen Anbieters Apollo Go. Die Auswahl dauerte laut Franziska Schär, General Project Manager AmiGo, rund zwei Jahre. Neben technischen Kriterien spielten Anforderungen an Datenschutz und Cybersicherheit für den europäischen und schweizerischen Betrieb eine zentrale Rolle. Ausschlaggebend seien zudem Referenzen aus Märkten gewesen, in denen bereits mehrere tausend automatisierte Fahrzeuge im täglichen Betrieb fahren.
Betrieb mit Sicherheitsfahrer und Fernüberwachung
Für den Einsatz der automatisierten Fahrsysteme erhielt PostAuto im Mai eine Ausnahmebewilligung des Bundesamts für Straßen (ASTRA). Die Fahrzeuge befinden sich zunächst in einer Erprobungsphase und fahren noch ohne Fahrgäste. Ein Sicherheitsfahrer sitzt dabei hinter dem Steuer und bildet eine Rückfallebene.
Das Betriebskonzept sieht mehrere Entwicklungsstufen vor. Zunächst überwacht jeweils ein Fahrer ein Fahrzeug. Später soll ein Remote-Operator mehrere Fahrzeuge gleichzeitig betreuen. Das entspricht einem Level-4-Szenario mit einem „Human in the Loop“: Das Fahrzeug übernimmt die Fahraufgabe selbstständig, während ein Mensch das System überwacht und bei bestimmten Situationen unterstützt.
Der Remote-Operator sitzt an einem Arbeitsplatz mit Bildschirmen und erhält Videostreams sowie weitere Betriebsdaten des Fahrzeugs. Er soll das Fahrzeug jedoch nicht direkt fernsteuern. In der Schweiz gilt laut Schär die regulatorische Vorgabe, dass er lediglich eine Handlung anweisen darf. Meldet das Fahrzeug beispielsweise eine unklare Situation, kann der Operator eine Bremsung anfordern. Wie diese Bremsung konkret ausgeführt wird, muss das Fahrzeug selbst anhand seiner Umgebung entscheiden.
In einem komplexen Sonderfall, etwa bei einer Baustelle oder einem unerwarteten Hindernis, kann das Fahrzeug anhalten und Unterstützung anfordern. Der Remote-Operator darf dann beispielsweise anweisen, dass das Fahrzeug die Situation verlässt. Die eigentliche Ausführung bleibt beim automatisierten System. In der Anfangsphase ist das Betreuungsverhältnis eins zu eins; später soll es schrittweise erhöht werden.
Wie autonome Fahrzeuge für die Schweiz trainiert werden
Ein automatisiertes Fahrsystem ist nicht ohne Weiteres auf eine neue Region übertragbar. Zwar sind grundlegende Funktionen wie Objekterkennung, Fahrspurplanung und Regelbefolgung bereits vorhanden. Verkehrszeichen, Straßenlayouts und typische Verkehrssituationen unterscheiden sich jedoch von Land zu Land.
Für die Schweiz müssen die Fahrzeuge unter anderem mit lokalen Verkehrsschildern und Straßentypen umgehen können. Dazu gehören schmale Quartierstraßen ohne Mittellinie, seitlich markierte Geschwindigkeitsbegrenzungen oder Situationen mit eingeschränkter Sicht und Vorfahrtsregelungen. Auch geparkte Fahrzeuge, die teilweise in die Fahrbahn hineinragen, können für das System eine besondere Situation darstellen.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel IT-Medien GmbH, Max-Josef-Metzger-Straße 21, 86157 Augsburg, einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von Newslettern und Werbung nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung.
Das Training erfolgt in mehreren Schritten:
Das Fahrzeug versucht, eine Situation selbstständig zu lösen: Seine Sensorik und Software erfassen die Umgebung und berechnen eine Handlung, etwa ein Ausweichen oder langsames Umfahren eines Hindernisses.
Der Sicherheitsfahrer greift bei Bedarf ein: Wird die Situation unsicher, zu komplex oder zeitkritisch, übernimmt der Fahrer. Die Intervention dient nicht nur der Sicherheit, sondern auch als Trainingssignal.
Die Situation wird aufgezeichnet: Rund um eine Intervention werden Daten gespeichert. Laut Schär umfasst das Paket die 20 Sekunden vor und nach dem Eingriff. Dazu gehören unter anderem die relevanten Fahrzeug- und Umgebungsdaten sowie eine Audioaufzeichnung.
Die Daten werden analysiert und für das Training genutzt: Das Entwicklungsteam untersucht, warum das System die Situation nicht korrekt bewältigt hat. Die Modelle und Entscheidungslogik werden anschließend angepasst.
Schwierige Fälle werden gezielt erneut gefahren: Für bestimmte Situationen sammelt PostAuto zusätzliche manuelle Fahrdaten. Die Sicherheitsfahrer durchfahren solche Szenarien wiederholt, damit sie in ausreichender Zahl in den Trainingsdatensatz einfließen.
Das Verfahren ähnelt damit einem Fahrlehrerprinzip: Das System versucht zunächst selbst zu handeln. Der Mensch greift nur ein, wenn das Verhalten nicht ausreicht oder ein Sicherheitsrisiko entsteht. Die aufgezeichnete Intervention zeigt anschließend, welche Entscheidung das Fahrzeug künftig besser treffen muss.
Entscheidend ist dabei nicht nur, möglichst viele Kilometer zu fahren. Die relevanten Trainingsdaten stammen vor allem aus seltenen und schwierigen Situationen, sogenannten Edge Cases. Dazu zählen beispielsweise Baustellen, unerwartete Sperrungen, ungewöhnlich abgestellte Fahrzeuge oder Verkehrssituationen, die von den bisherigen Trainingsdaten abweichen.
AWS als Daten- und Betriebsplattform
Die Fahrzeuge erzeugen während des Betriebs große Datenmengen. Laut Schär fallen pro Fahrzeug und Tag bis zu zehn Terabyte an. Die Daten müssen übertragen, gespeichert, strukturiert und für die Weiterentwicklung der Fahrsysteme zugänglich gemacht werden.
AWS Schweiz unterstützt AmiGo als Cloud-Partner. Die Cloud-Infrastruktur übernimmt dabei mehrere Aufgaben: Speicherung und Verarbeitung der Fahrzeug- und Sensordaten, Aufbereitung von Daten für das Training der Modelle, Bereitstellung von Software- und Betriebsdiensten, Vernetzung der Fahrzeuge über IoT-Dienste, Übertragung von Betriebsdaten und Videostreams für die Remote-Überwachung und Kommunikation zwischen Fahrzeugen und zentralen Systemen.
Für die laufende Verbindung werden Mobilfunkverbindungen, insbesondere 5G, genutzt. Darüber werden unter anderem Lokalisationsdaten, Videostreams und Signale für die Remote-Unterstützung übertragen. Die während des Tages gesammelten großen Datenmengen können zusätzlich im Depot über eine Upload-Station in die Cloud übertragen werden.
Die Verbindung ist sicherheitskritisch. PostAuto muss gegenüber den Behörden nachweisen, dass Latenz und Übertragungsbandbreite für den Betrieb ausreichen. Wenn diese Anforderungen nicht erfüllt sind, darf das Fahrzeug laut Schär nicht ohne Sicherheitsfahrer betrieben werden.
Warum zehn Terabyte pro Fahrzeug problematisch sind
Die Übertragung aller Rohdaten bei einer Datenmenge von bis zu zehn Terabyte pro Fahrzeug und Tag ist über Mobilfunk im Moment kaum möglich. In der Praxis werden daher verschiedene Datenklassen unterschiedlich behandelt: Sicherheitsrelevante Status- und Steuerdaten werden mit geringer Latenz übertragen, während Positions- und Betriebsdaten laufend an die Leitstelle gehen können. Videostreams für die Remote-Unterstützung werden bedarfsgesteuert übertragen, vollständige Sensoraufzeichnungen dagegen lokal zwischengespeichert und später im Depot hochgeladen. Zudem können bereits vorverarbeitete Ereignisse gegenüber den Rohdaten deutlich kleiner sein.
Eine solche Datenstrategie reduziert die Anforderungen an die Mobilfunkverbindung. Sie setzt allerdings voraus, dass das Fahrzeug über ausreichend lokalen Speicher, ein robustes Datenmanagement und eine zuverlässige Upload-Infrastruktur im Depot verfügt.
Sicherheitskritische Funktionen bleiben im Fahrzeug
Bei einem automatisierten Fahrzeug müssen die zeitkritischen Funktionen grundsätzlich an Bord ausgeführt werden. Dazu gehören die Wahrnehmung der Umgebung, die Lokalisierung, die Bewertung von Hindernissen sowie die Planung und Ausführung einer Fahrbewegung. Eine Entscheidung wie eine Notbremsung darf nicht davon abhängen, dass zunächst eine Cloud-Verbindung aufgebaut wird.
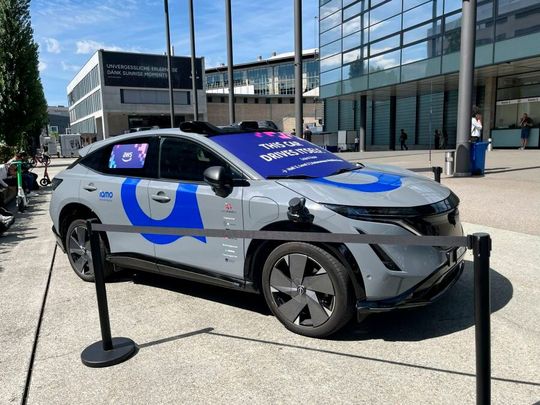
Das Projekt iamo erprobt im Furttal bei Zürich automatisierte Elektrofahrzeuge des Typs Nissan Ariya. Die Fahrzeuge sollen künftig per App als On-Demand-Shuttles gebucht werden; AWS unterstützt die cloudbasierte Infrastruktur.
(Bild: Elke Witmer-Goßner / Vogel IT-Medien)
Die Cloud übernimmt deshalb vor allem Aufgaben außerhalb des unmittelbaren Regelkreises. Sie dient der Sammlung und Verarbeitung von Betriebsdaten, der Suche nach relevanten Fahrsituationen, dem Training von Modellen und der Bereitstellung von Software. Das Fahrzeug muss während der Fahrt auch dann einen sicheren Zustand erreichen können, wenn die Verbindung zu einer Leitstelle vorübergehend ausfällt.
Diese Trennung ist für das AmiGo-Konzept besonders relevant. Die Remote-Unterstützung ergänzt die Fähigkeiten des Fahrzeugs, ersetzt sie aber nicht. Der Remote-Operator kann eine Handlung anfordern, während das Fahrzeug die konkrete Ausführung anhand seiner Sensorik und der aktuellen Umgebung berechnet.
Vom Fahrsignal zum Trainingsdatensatz
Die für das Training relevanten Daten entstehen nicht nur aus Videobildern. Ein automatisiertes Fahrzeug kann unter anderem folgende Datenquellen erzeugen: Bilder und Videosequenzen der Kameras, Messwerte von Radar- und weiteren Abstandssensoren, Position und Orientierung des Fahrzeugs, Geschwindigkeit, Beschleunigung und Lenkwinkel, erkannte Objekte und Fahrbahnbegrenzungen, der vom System geplante Weg (Trajektorie), die tatsächlich ausgeführte Bewegung, Eingriffe des Sicherheitsfahrers sowie Status- und Diagnosedaten der Fahrzeugkomponenten.
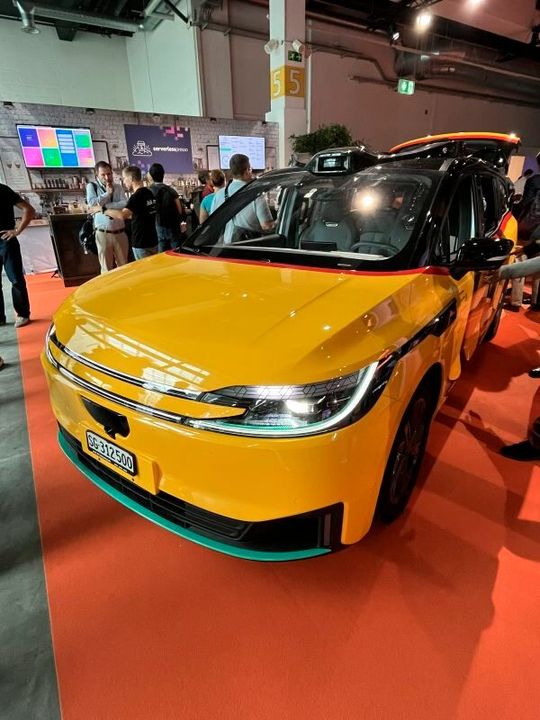
Das auf dem AWS Summit in Zürich gezeigte autonome Fahrzeug von PostAuto ist Teil des AmiGo-Pilotprojekts für bedarfsgesteuerten öffentlichen Nahverkehr.
(Bild: Elke Witmer-Goßner / Vogel IT-Medien)
Für das Training müssen diese Daten zeitlich synchronisiert und mit Metadaten versehen werden. Eine Intervention ist beispielsweise nur dann aussagekräftig, wenn bekannt ist, welche Objekte das System zu diesem Zeitpunkt erkannt hat, welche Fahrbewegung es geplant hatte und welche Aktion der Fahrer ausgeführt hat. Das Zeitfenster von 20 Sekunden vor und nach einer Intervention bildet dafür einen Szenarioausschnitt, der anschließend klassifiziert werden kann, etwa als „geparkte Fahrzeuge auf enger Quartierstraße“, „unklare Vorfahrtssituation“ oder „Baustelle mit veränderter Verkehrsführung“.
Der nächste Schritt ist die Annotation. Dabei markieren Menschen in den Sensordaten beispielsweise Fahrzeuge, Fußgänger, Verkehrszeichen, Fahrbahnbegrenzungen oder befahrbare Flächen. Diese markierten Daten dienen als Referenz für das Training und die Prüfung der Modelle. Nicht jede aufgezeichnete Sequenz muss vollständig annotiert werden. Verfahren zur Szenariosuche filtern die relevanten Fälle aus großen Datenmengen heraus.
Datenplattform und Trainingspipeline
AWS beschreibt für autonome Fahrzeuge eine Architektur, in der Fahrzeugdaten in einem zentralen Data Lake gespeichert werden. Dazu gehören unter anderem die Datenerfassung im Fahrzeug, die Übertragung von Betriebsdaten, die Speicherung im Data Lake, Katalogisierung und Suche, Annotation und Aufbereitung, Training und Bewertung, Simulation und Replay sowie schließlich die Bereitstellung im Fahrzeug.
Diese geschlossene Lernschleife verbindet den realen Betrieb mit der Weiterentwicklung des Systems: Das Fahrzeug sammelt Daten, schwierige Fälle werden ausgewählt, die Modelle werden angepasst und die neue Version wird erneut getestet.
AmiGo benötigt neben dem Fahrzeug und der Cloud auch ein System zur Einsatzplanung. Das Operation Management System nimmt die Fahrtanfragen auf, koordiniert die Fahrzeuge und berücksichtigt deren Betriebszustand.
Dazu gehört auch das Energiemanagement. Sinkt der Ladezustand unter einen definierten Schwellenwert, weist das System dem Fahrzeug eine Rückfahrt ins Depot zu. Die Fahrt zur Ladestation erfolgt ebenfalls automatisiert. Auf diese Weise soll verhindert werden, dass ein Fahrzeug während eines Einsatzes wegen eines zu niedrigen Batteriestands ausfällt.
Nächste Schritte
Zum aktuellen Zeitpunkt befindet sich AmiGo noch in der Erprobungsphase ohne Fahrgäste. Die ersten Passagiere sollen Anfang 2027 befördert werden. Ab Mitte des kommenden Jahres ist der Betrieb ohne Sicherheitsfahrer vorgesehen, das Angebot wird dann endgültig in den öffentlichen Nachverkehr integriert.